面向阀门装配的机器人自适应阻抗控制与仿真研究
作者 | 赵首琦,李巧世,沈健,余俊,黄近都,迟国冰
摘要:工业阀门装配过程中存在频繁接触转换和位置不确定性,传统位置控制在插入、贴合等阶段易产生冲击或卡滞。为提高机器人在阀门装配中的适应能力,本文提出一种自适应阻抗控制方法。以标准阻抗控制模型为基础,采用递推最小二乘法(Recursive Least Squares,RLS)在线估计环境刚度,并引入基于李雅普诺夫(Lyapunov)稳定性理论的参数自适应律,对接触过程中的控制参数进行调整。仿真结果表明,与固定参数阻抗控制相比,该方法在变刚度条件下能够减小接触冲击,改善力跟踪效果,并提高装配成功率,适用于接触密集型阀门装配任务。
关键词: 阀门装配;机器人;自适应阻抗控制;力位混合控制;仿真验证
基金项目: 温州市揭榜挂帅科研项目(ZG2024033);温州市重大科技攻关项目(创新联合体)(ZL20250040)
1 概述
阀门是工业流体控制的重要部件,广泛用于石油化工、能源及航空航天等领域。其装配质量直接决定阀门的密封性能,传统手工装配因产品一致性差、效率低的问题促使了机器人自动化装配的发展。但阀门装配过程存在多种约束耦合,包括方向对准、螺纹旋入及密封面贴合等精细操作。在存在较大装夹误差与制造误差时,传统位置控制在接触瞬间易产生破坏性冲击力,导致螺纹卡死或密封面损伤。因此,增强机器人柔顺交互与自适应调节能力,是实现精细装配亟需突破的技术难题。
为此,阻抗控制被广泛应用。将机器人与环境的交互近似为二阶动态系统,通过调节阻尼、刚度等参数间接控制接触力。该方法在打磨、抛光及装配等接触任务中具有一定效果,但标准阻抗控制效果依赖参数设定。在阀门装配中,环境刚度由螺纹旋入阶段的低态骤变至密封面贴合阶段的高态,固定参数难以适应复杂的时变环境,从而降低了控制效果。
针对固定参数的局限性,自适应阻抗控制逐渐成为研究热点。有研究提出了离线参数辨识策略,性能虽有提升,但仍无法满足实时动态系统的控制要求。为此,有研究通过神经网络、机器学习及递推最小二乘法进行在线参数辨识与参数实时调整。此外,有研究论证了智能化装配的核心是合理的理论架构与自适应调整的参数。但在多阶段复杂任务中,实现刚度检测、系统稳定监控及力位混合控制仍面临挑战。
为此,本研究提出一种面向阀门装配的自适应阻抗控制策略。通过分析装配各阶段力学特性与控制需求,在标准阻抗控制器的基础上,引入递推最小二乘法(Recursive Least Squares,RLS)在线预测环境刚度,并基于李雅普诺夫(Lyapunov)稳定性理论设计参数自适应律,基于ROS与Gazebo进行多工况高保真对比实验,验证本方案在提升装配成功率、抑制冲击及实现高精度力跟踪方面的有效性。
2 阀门装配工艺分析
2.1 典型工业阀门结构
以常见工业阀门为例,其核心部件结构如图1所示,主要包括阀杆、阀芯、阀座及填料等。阀杆与阀体装配是保障阀门性能的关键工序,阀杆通过螺纹旋入阀体,带动阀瓣运动以控制流体。装配过程要求螺纹旋入顺畅、密封面贴合严密、预紧力适中且操作力矩达标。
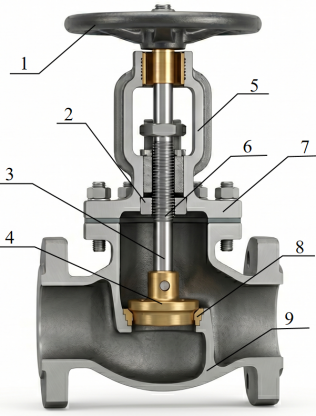
1.手轮 2.填料 3.阀杆 4.阀体 5.支架 6.螺纹 7.阀盖 8.阀座 9.阀体
图1 阀门结构图
2.2 装配工艺流程分解
阀门的装配流程如图2所示,包括对准和寻位、螺纹旋入、密封面贴合及压紧与锁紧4个阶段。机器人夹爪移至阀座正上方,通过微小往复螺旋运动及力觉反馈判断入口,实现对准;通过旋转与轴向进给的复合运动旋入阀杆,以免发生卡死;当阀体与阀座接触时,系统突变为高刚度状态,需降低接触力以防阀门产生冲击损伤;旋紧紧固螺栓,直至预紧值,从而完成装配。
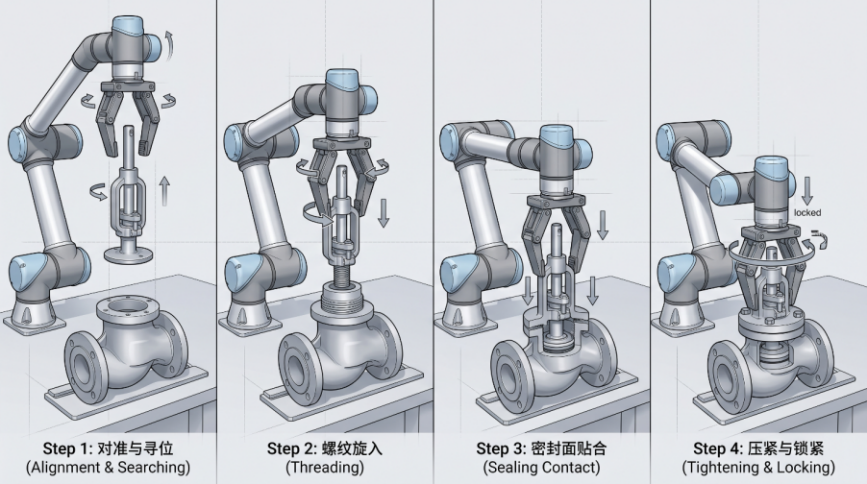
图2 阀门装配工艺流程示意图
2.3 装配过程力学特性分析
螺纹旋入过程中,机器人末端所受接触力取决于螺纹副的螺旋升角、摩擦系数及配合公差等因素。若将螺纹副等效为斜面滑块模型,则轴向推力与旋转力矩的关系可表示为:
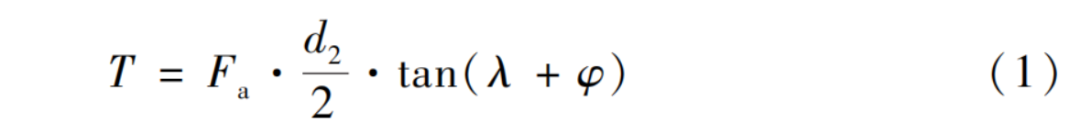
式中 T——旋转力矩
Fa——轴向推力
d2——螺纹中径
λ——螺旋升角
φ——摩擦角
在密封面贴合阶段,系统突变为高刚度接触;在接触瞬间,极易因机器人位姿及速度跃变产生破坏性的力冲击,控制时需快速切换模式。
2.4 机器人控制系统需求
阀门装配对控制系统有4点需求:(1)力位混合控制方面,旋入阶段需实现旋转向位控、轴向力控及侧向柔顺纠偏的解耦配置;(2)参数在线自适应方面,需实时监测环境刚度,并动态调整阻尼与刚度参数以维持稳定;(3)接触状态检测方面,要求算法可靠识别自由空间与接触状态的临界点,保障控制模式的及时切换;(4)高频反馈集成方面,机械臂需集成六维力或力矩传感器,且整体控制频率应大于500 Hz,保证力的快速响应。
3 自适应阻抗控制器设计
3.1 标准阻抗控制模型
标准阻抗控制模型将机器人与环境的交互关系定义为二阶线性系统:
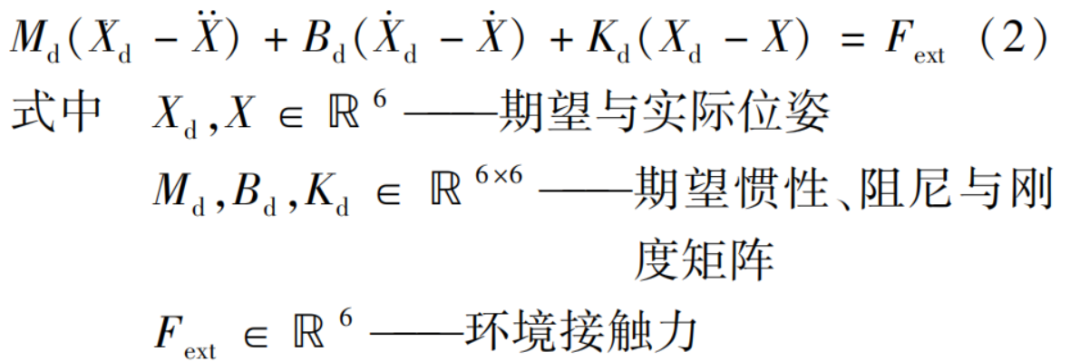
参考加速度,可将其推导为:
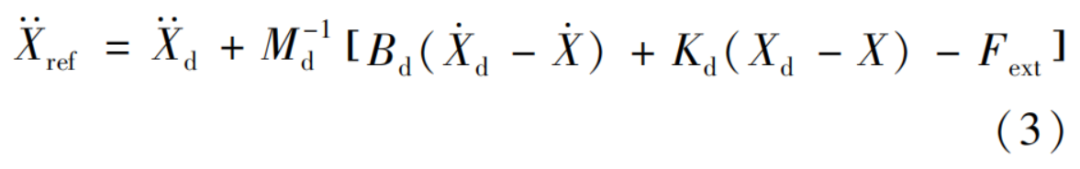
通过将作为位置控制器的输入来实现间接力控,能够有效提升系统的环境适应性。
3.2 环境刚度在线估计方法
为实现阻抗参数的自适应调整,需实时估计环境刚度。采用带遗忘因子的递推最小二乘法(RLS)进行在线参数辨识。将环境视为线性弹簧模型,接触力与环境变形呈线性关系,表达式为:

式中 Ke——环境刚度
ΔX——环境变形量(接触后的位置偏差)
RLS的公式为:
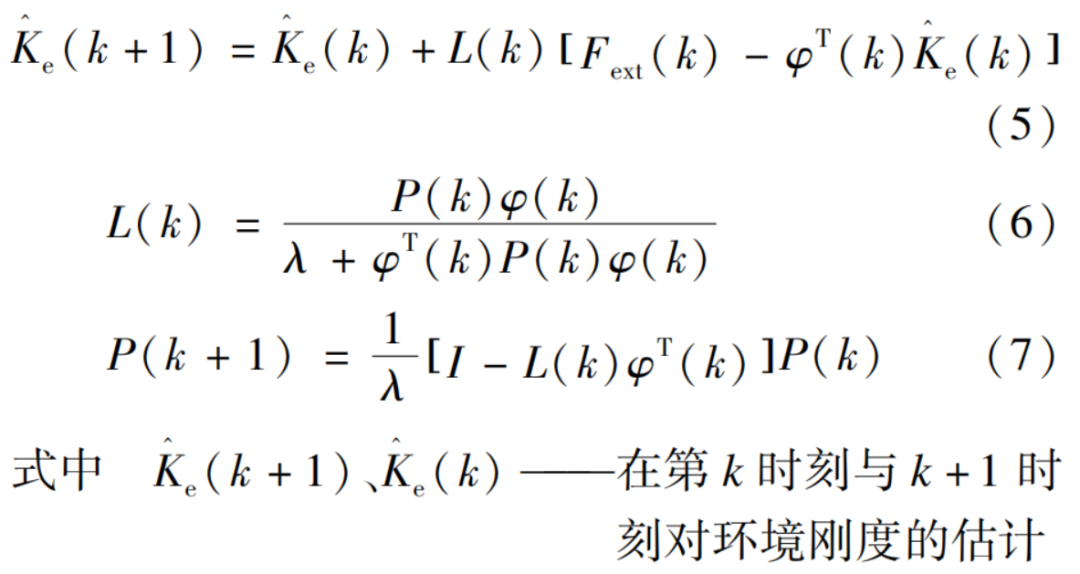
P(k)、P(k+1)——在第k时刻与k+1时刻的误差协方差矩阵
I——与系统维度相匹配的单位矩阵
L(k)——增益向量
(0,1]——遗忘因子,其++作用是降低历史数据的权重,使算法对近期数据更加敏感,适应环境参数的时变特性
3.3 基于Lyapunov稳定性的自适应律
为保证自适应控制系统的稳定性,采用Lyapunov直接法设计参数自适应律。定义期望响应模型为:
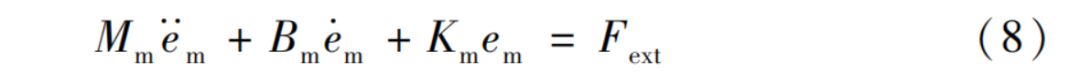
式中 em=X−Xd——位姿跟踪误差
Mm, Bm, Km——期望模型的参数
定义广义误差向量:

式中 Λ——正定对角矩阵
e=Xd−X——实际跟踪误差
构建Lyapunov候选函数:
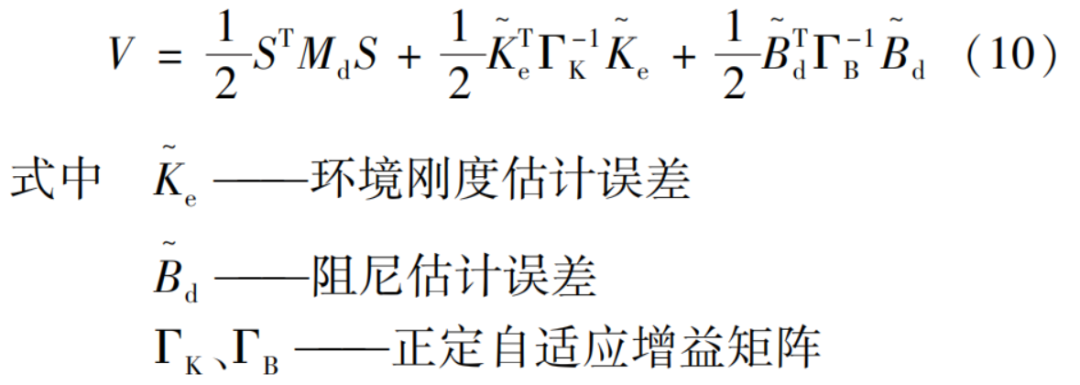
对V求导并设计自适应律使V≤0,最终推导得出:
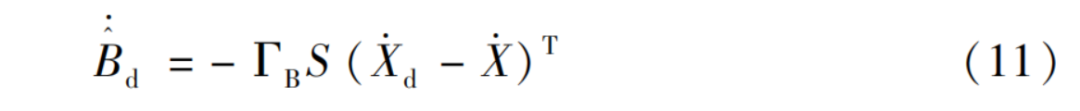

该自适应律保证系统渐近稳定,且参数估计误差有界。
3.4 力位混合控制策略实现
力位混合控制采用分阶段控制策略。在螺纹旋入阶段,系统对旋转向实施位控,对轴向实施力控,并在侧向实施零力阻抗以完成自动纠偏。当系统检测到轴向力突变超过设定的突变阈值时,判定进入密封面贴合阶段,轴向即刻切换至力矩控制以精确追踪预紧力。最终进入压紧锁紧阶段,一旦力矩达标便停止旋转动作并保持锁定状态等待撤离。结合上述理论,本文设计的自适应阻抗控制系统结构如图3所示。
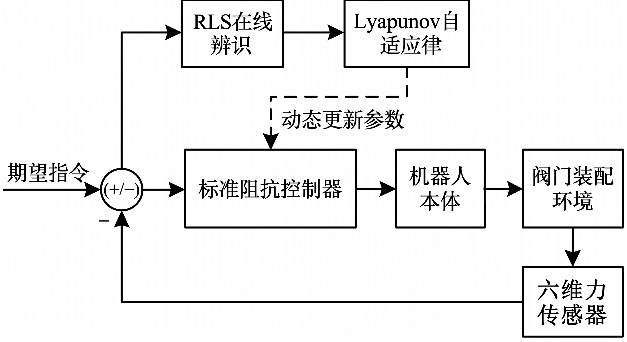
图3 自适应阻抗控制系统整体结构框图
4 仿真实验
4.1 仿真系统搭建
系统软件架构的通信拓扑和层次设计如图4所示,整体采用基于ROS与Gazebo的开源协同仿真架构,以实现高频闭环数据流交互。在机器人建模方面,基于URDF文件定义了UR5机器人的运动学、动力学及碰撞模型参数。在环境建模方面,利用三维建模软件建立了内径50 mm、螺纹M20×1.5的阀门三维模型,并将其导出为SDF格式嵌入物理引擎。Gazebo引擎内设置了0.002 s的时间步长、1×10⁶ N/m的接触刚度以及0.15的摩擦系数。同时,控制器节点以500 Hz的通信频率通过ROS话题进行底层关节与传感数据交互。最终构建的机器人阀门装配完整物理仿真场景如图5所示。
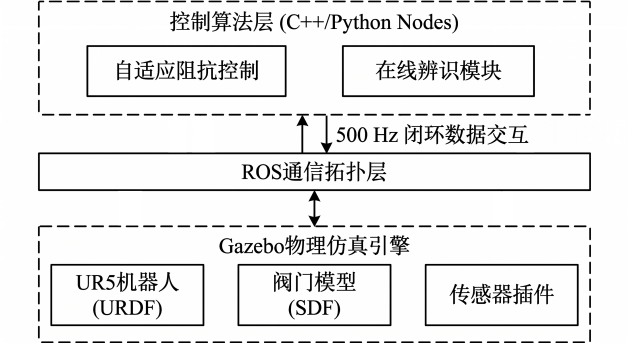
图4 系统软件架构的通信拓扑和层次设计图
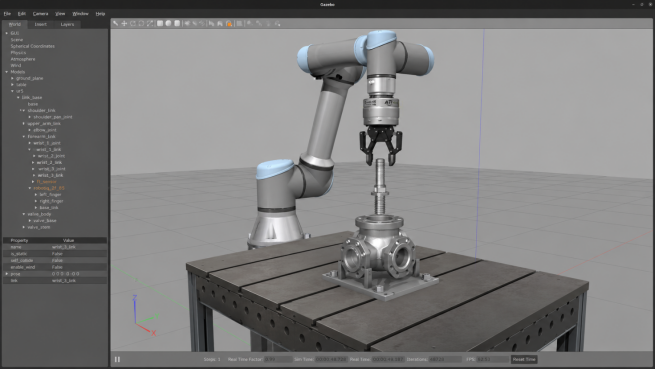
图5 机器人阀门装配完整物理仿真场景图
4.2 实验方案设计与评估指标
为验证本研究的有效性,研究团队进行了如表1所示的仿真实验。从基础性能、误差容错、环境适应性以及稳态精度4个维度对控制器进行评估。
表1 阀门装配仿真实验设计方案
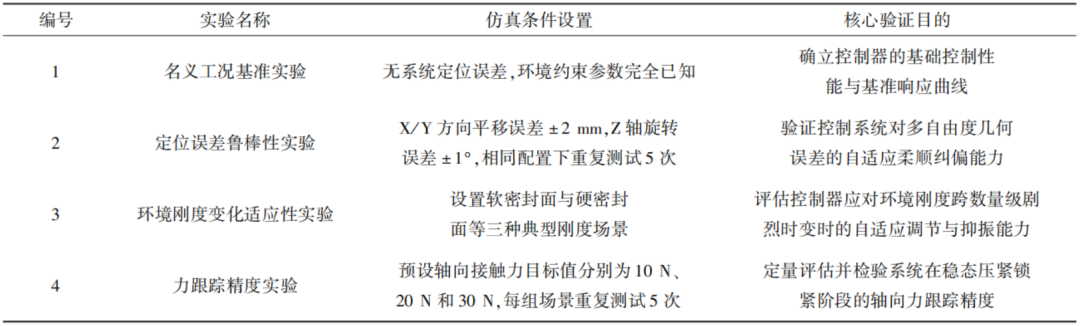
实验采用五项定量指标进行综合评估。第1项指标为任务成功率,定义为在不发生螺纹卡死且无部件机械损伤的前提下,完成阀门装配流程的次数占总测试次数的百分比;第2项指标为峰值接触力,即装配操作全周期内系统所记录到的最大交互接触力绝对值;第3项指标为力跟踪均方根误差(Root Mean Square Error,RMSE),用以评估力控稳态阶段的跟踪精度,如式(13)所示;第4项指标为参数收敛时间;第5项指标为力平滑度,用密封面接触阶段接触力曲线的标准差表示,可描述接触力的波动情况。
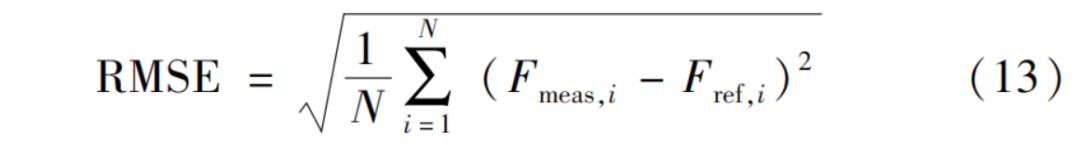
式中 N——采样点数
Fmeas,i、Fref,i——第i个采样点的接触力测量值与基准值
4.3 实验结果汇总与分析
在理想的名义工况下,实验结果如表2所示,固定参数控制与自适应控制的任务成功率均达100%,表明自适应策略未带来额外的动态恶化。对于存在多自由度定位误差的复杂工况,固定参数控制因缺乏柔顺调节能力频发螺纹卡死故障,导致关节过载停机,成功率仅20%;自适应控制以侧向零期望力阻抗调节实现柔顺纠偏,成功率提升至100%。
表2 定位误差工况下两种控制策略的性能对比

在此几何误差干扰工况下,2种控制策略全周期的交互接触力对比结果如图6所示。固定参数控制在螺纹无法对准时产生了持续的刚性剧烈冲击,进而引发卡死停机;而自适应控制则动态调整了末端柔顺度,将峰值接触力由21.5 N大幅降至4.8 N。
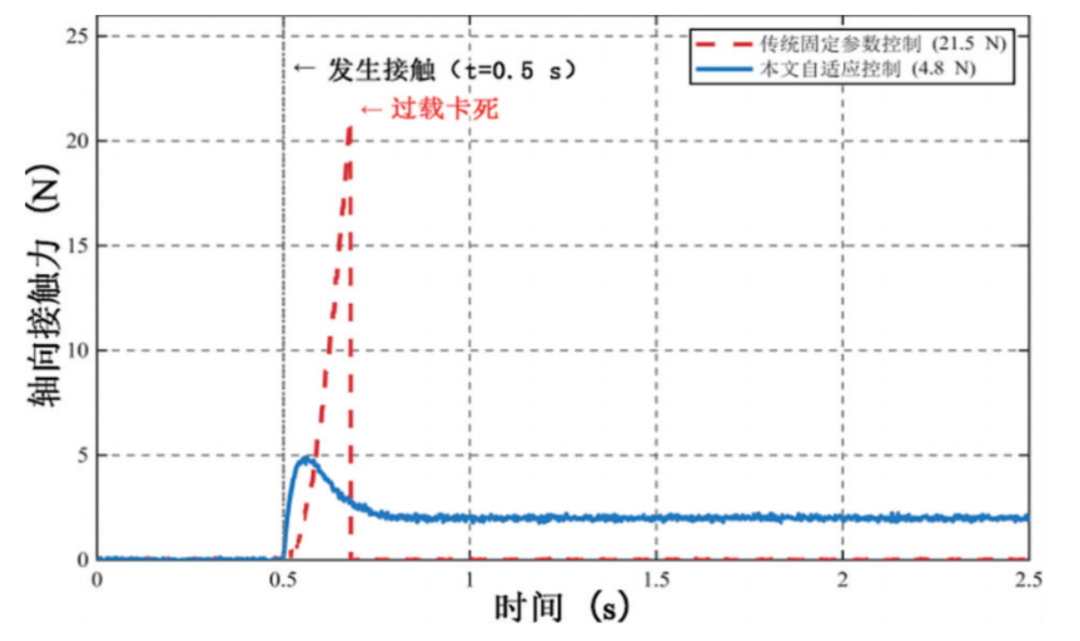
图6 名义工况与定位误差工况下的接触力对比
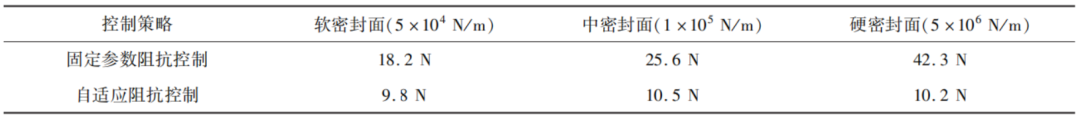
针对装配深入到密封面贴合阶段、环境刚度发生跨数量级变化的工况,不同刚度配置下的轴向接触力动态响应结果如图7所示。分析图7可知,固定参数控制器由于刚度调节矩阵固定,在面对硬密封面时无法顺应高刚度物理约束,导致在接触瞬间产生了巨大的力超调,并伴随持续的接触面力学振荡;而自适应控制器利用带遗忘因子的RLS在线实时识别环境刚度并动态重构控制阻尼,成功在软、中、硬三种典型刚度场景下,将轴向力平稳过渡并维持在10 N左右,消除了力学不稳定性,各刚度下的峰值力汇总数据如表3所示。
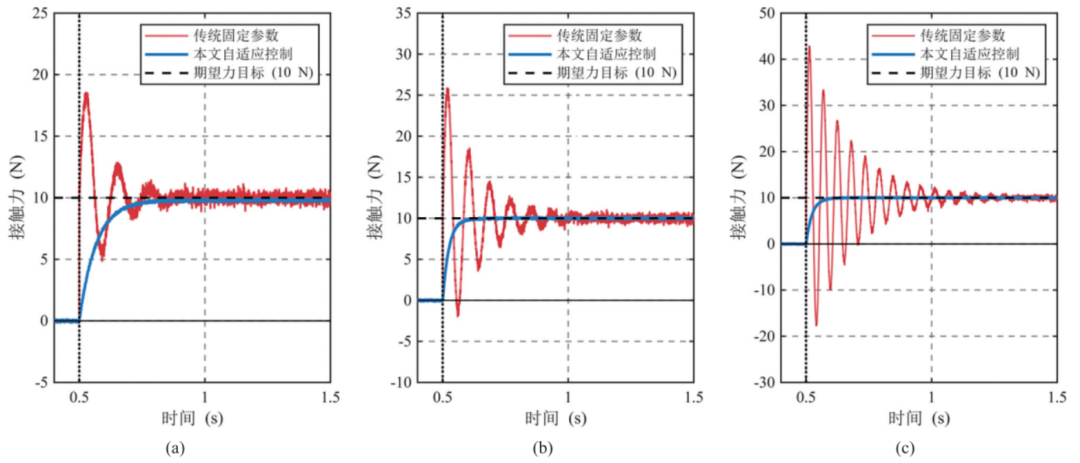
(a)软密封面(5×10⁴ N/m) (b)中密封面(1×10⁵ N/m) (c)硬密封面(5×10⁶ N/m)
图7 不同环境刚度场景下的轴向接触力响应对比
表3 不同环境刚度配置下的控制性能对比
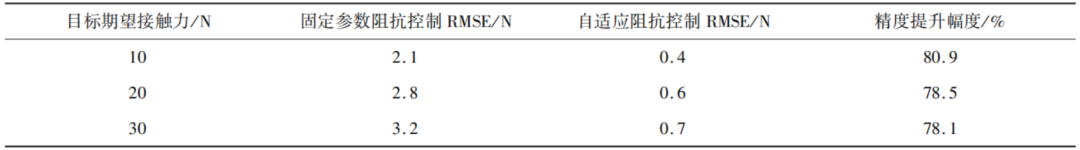
此外,针对压紧锁紧阶段的恒定目标力精确跟踪实验,在不同力值阶跃期望指令下的轴向力动态跟踪曲线如图8所示。分析图8可得出,本研究具有更快的响应速度与更小的稳态波动。表4定量计算表明,本研究的RMSE控制在0.7 N以内;对比固定参数控制,力跟踪精度整体提升了78%以上,定量验证了本研究在高柔顺装配环境下兼顾了优异稳态力控精度的有效性。
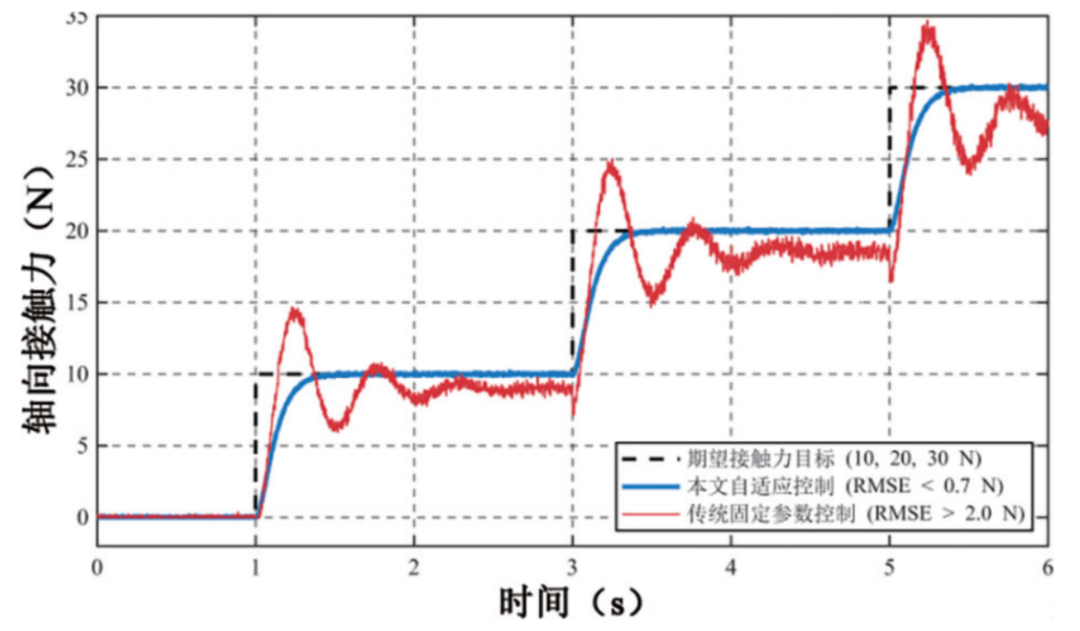
图8 锁紧阶段不同目标期望力的轴向力跟踪曲线
表4 不同目标期望接触力下的力跟踪RMSE对比
4.4 阻抗参数收敛曲线分析
系统的在线识别动态曲线如图9所示,在阀门末端与工件发生物理接触的转换瞬间,带遗忘因子的RLS立即介入在线计算。在约0.2 s内,环境刚度估计值迅速克服初始不确定性,平稳收敛至实际物理刚度的95%置信区间内,展现出极高的参数更新时效性。
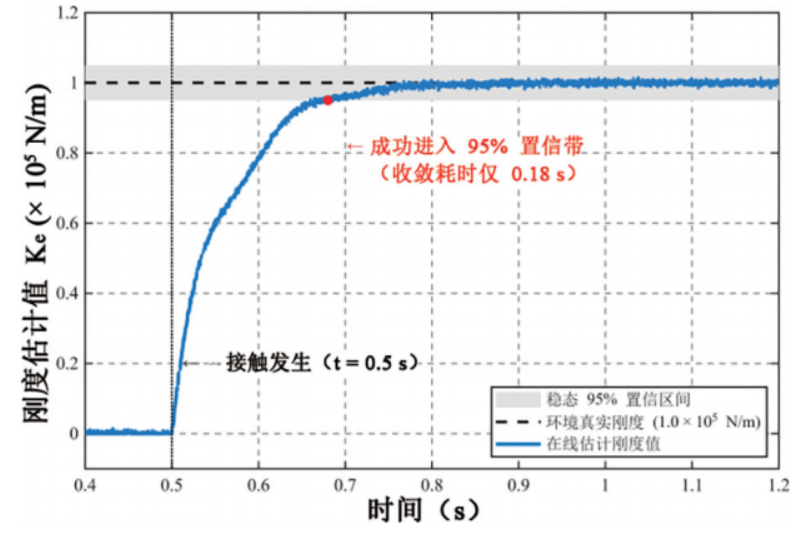
图9 突变接触瞬间的环境刚度在线估计收敛曲线
得益于阻抗自适应律对刚度辨识结果的实时快速响应,在密封面刚性贴合的过渡瞬间,系统末端的瞬态交互力波形及振荡衰减结果如图10所示。可以得出,轴向交互力的冲击峰值被成功抑制在5 N以内,且后续因突变引发的瞬态力振荡在1~2个周期内即实现了快速衰减与收敛,从根本上确保了物理接触全过程的动态平稳度与系统安全性。
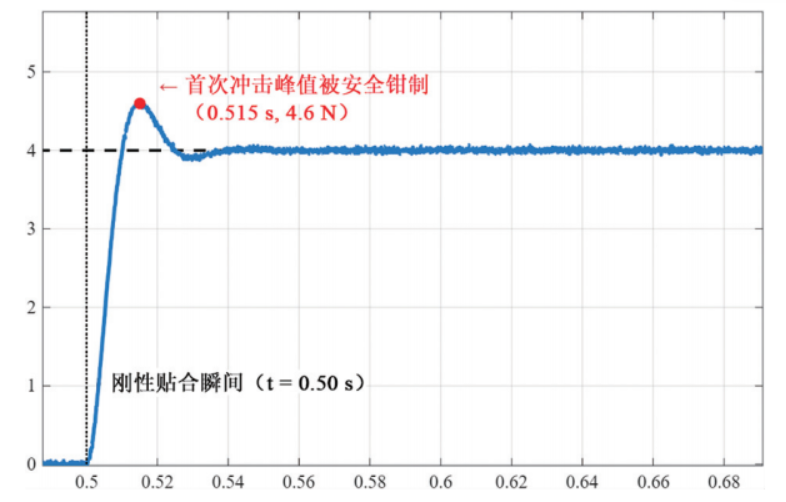
图10 密封面刚性贴合过渡期的瞬态力振荡衰减波形
因此,本研究在复杂的阀门装配中具有明显优势。RLS可对刚度快速精准估计,降低了对离线标定的依赖;Lyapunov的自适应调整律为参数更新提供了依据,降低了系统失稳发散的风险;多自由度解耦的力位混合配置在保持轴向约束的同时具备侧向顺应能力。此外,刚度的动态重构大幅降低了力跟踪误差,验证了本方案的有效性。
5 结语
本研究以阀门自动化柔顺装配系统为对象,设计了基于环境辨识的阻抗自适应算法与分阶段力位混合控制策略,结论如下:
(1)在空间定位误差与多维环境约束下,侧向零期望力阻抗自适应柔顺调节可降低装配过程中的卡死频次与峰值交互力。
(2)带遗忘因子的RLS在线辨识系统具有拟合优度高、收敛速度快及环境刚度描述准确的优点。
(3)自适应控制器在多自由度解耦条件下具有小超调与强鲁棒性,在时变干扰与几何误差仿真中性能更优,综合性能优于传统定参数阻抗控制器。
*本文节选自《阀门 · 学术版》2026年第6期,文章内容不代表《阀门》立场,如有不同观点,可以留言讨论,友好交流,共同进步。